引言
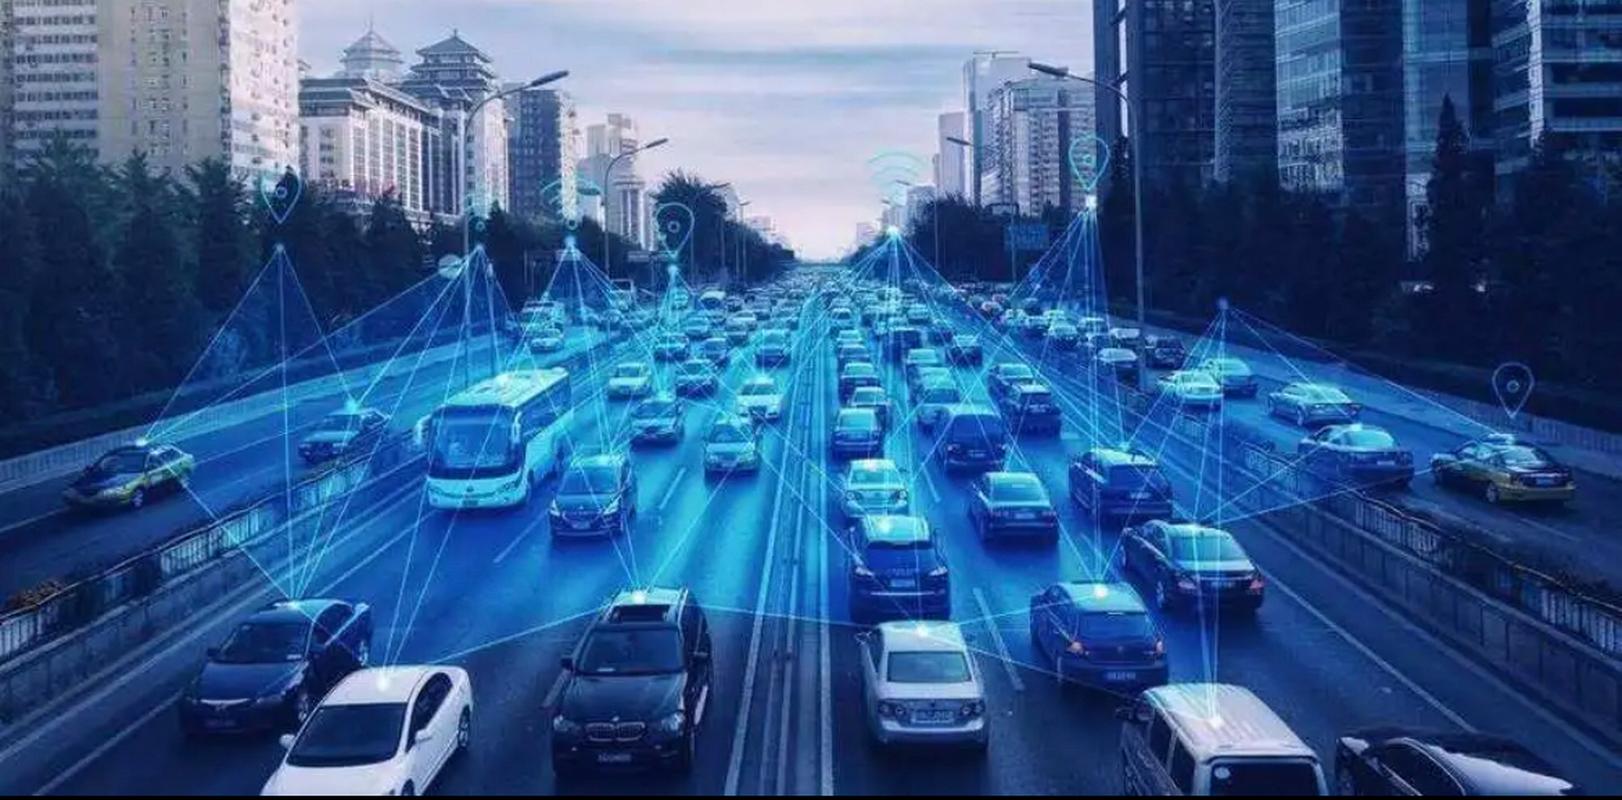
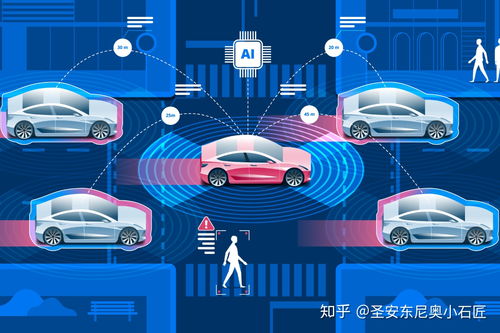
随着新一轮科技革命和产业变革的深入发展,汽车产业正经历从传统交通工具向移动智能终端的深刻转型。智能车载系统与车联网(Internet of Vehicles, IoV)作为智能联网汽车的核心组成部分,已成为学术界和产业界共同关注的热点。智能车载系统承载着人机交互、环境感知、决策控制等关键功能,而车联网则通过车与车(V2V)、车与路(V2I)、车与人(V2P)、车与云(V2C)的全方位连接,实现交通要素的协同与优化。本文围绕智能车载系统架构、车联网通信技术、智能联网汽车关键技术与解决方案展开系统性探讨,旨在为相关技术研究与产业实践提供参考。
一、智能车载系统架构与关键技术
1.1 智能车载系统总体架构
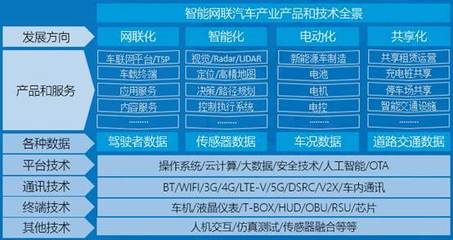
智能车载系统是一个典型的嵌入式计算平台,通常采用分层架构设计。感知层由摄像头、毫米波雷达、激光雷达、超声波传感器等组成,负责采集车辆自身状态与外部环境信息。计算与决策层以车载计算平台(如域控制器、中央计算单元)为核心,运行感知融合、路径规划、行为决策等算法。执行层包括线控驱动、线控制动、线控转向等子系统,实现控制指令的精确响应。交互层则通过语音识别、手势控制、触控显示、AR-HUD等多模态方式实现人机协同。车载操作系统(如QNX、Linux、Android Automotive)为上层应用提供资源管理与服务支撑。
1.2 车载计算平台
随着汽车智能化等级提升,电子电气架构正从分布式ECU向“域集中”乃至“中央计算+区域控制”演进。高性能车载计算平台需兼顾算力、能效、功能安全与信息安全。当前主流方案包括基于GPU/FPGA/ASIC异构架构的AI计算单元,支持多传感器数据并行处理与深度学习推理。例如,面向L3及以上自动驾驶的计算平台通常要求数百TOPS量级的算力,并满足ASIL-D功能安全等级。
1.3 车载操作系统与中间件
车载操作系统是连接硬件与应用软件的枢纽。为满足不同安全等级需求,虚拟化技术(Hypervisor)被广泛采用,以实现安全域与娱乐域的隔离。AUTOSAR Adaptive平台为高算力应用提供面向服务的通信中间件(SOME/IP、DDS),支持动态部署与更新。与此车载软件OTA(Over-the-Air)升级技术成为系统可持续演进的关键,需解决差分升级、断点续传、回滚机制及安全签名校验等问题。
二、车联网通信技术与网络架构
2.1 V2X通信技术对比
车联网通信主要依托两类技术路线:基于IEEE 802.11p的DSRC(专用短程通信)与基于蜂窝网络的C-V2X(蜂窝车联网)。C-V2X包含LTE-V2X与NR-V2X两个演进阶段,后者在时延、可靠性、吞吐量方面显著提升,支持直通链路(PC5接口)与蜂窝链路(Uu接口)协同。相比DSRC,C-V2X具备更优的非视距传输性能与更远的覆盖距离,并与5G网络演进方向天然契合,已成为全球主流选择。
2.2 车联网网络架构
车联网体系通常划分为端、管、云三层。端侧包括智能网联汽车、路侧单元(RSU)、行人终端等;管侧由4G/5G蜂窝网络、直通通信链路及边缘计算节点构成;云侧则为车联网云平台,提供数据存储、大数据分析、交通调度、OTA管理等服务。多接入边缘计算(MEC)的引入有效降低业务时延,支撑碰撞预警、编队行驶等低时延高可靠场景。
2.3 车路协同与边缘计算
车路协同(V2I)通过路侧感知设备与边缘计算单元,实现道路全域感知与交通信号协同优化。路侧单元可将感知结果广播至周边车辆,弥补单车传感器视距受限的不足。边缘计算节点在靠近数据源侧完成实时数据处理与决策,缓解云端回传压力并降低端到端时延。典型的协同场景包括绿波车速引导、弱势交通参与者预警、协同变道等。
三、智能联网汽车关键技术研究
3.1 环境感知与多传感器融合
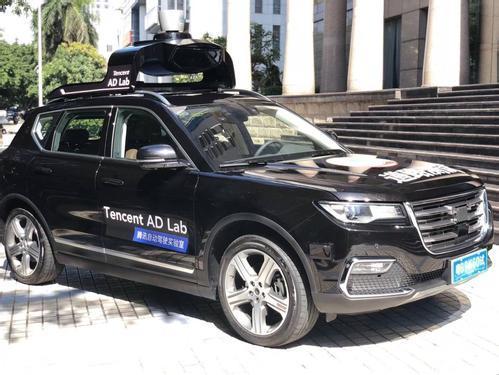
多传感器融合是智能联网汽车感知系统的核心技术。摄像头提供丰富纹理与语义信息,毫米波雷达具备全天候测距测速能力,激光雷达提供高精度三维点云。融合策略分为数据级、特征级与决策级三个层次,当前研究趋势倾向于基于深度学习的特征级融合,利用BEV(Bird's Eye View)感知范式将多视角图像与点云统一到鸟瞰图空间,实现端到端的目标检测与跟踪。
3.2 高精度定位与地图
高精度定位是自动驾驶与车路协同的基础保障。单一GNSS在隧道、城市峡谷等场景下易受遮挡与多径干扰,因此多采用GNSS+RTK+IMU+视觉/激光里程计的融合定位方案。高精度地图作为先验知识库,提供车道级几何信息与语义信息,与实时感知结果匹配可实现鲁棒定位。面向车联网应用,动态地图更新与地图众包技术成为研究重点。
3.3 决策规划与智能控制
决策规划层需在复杂交通环境中生成安全、合规、舒适的行驶轨迹。主流方法包括基于规则的有限状态机、基于采样的轨迹规划以及基于强化学习的决策策略。车联网条件下,车辆可获取超视距信息,规划算法需考虑协同博弈与群体决策。控制执行层则依托模型预测控制(MPC)、自适应控制等方法实现轨迹跟踪与稳定性控制。
3.4 信息安全与功能安全
智能联网汽车面临车内网络攻击、无线接口入侵、OTA升级劫持等信息安全威胁。防护体系需覆盖 ECU 安全启动、车载网络安全隔离(如防火墙、入侵检测)、V2X通信证书管理(如PKI体系)、数据隐私保护等环节。功能安全(ISO 26262)与预期功能安全(SOTIF)需在系统设计阶段同步考虑,确保系统在故障与性能局限下的安全运行。
四、典型车联网解决方案与应用场景
4.1 智能座舱解决方案
智能座舱以用户为中心,融合多屏互动、语音助手、驾驶员监控(DMS)、增强现实导航等功能。典型解决方案基于高性能座舱域控制器,运行虚拟化操作系统,实现仪表、中控、副驾屏与HUD的多屏联动。通过车云协同,座舱可实现个性化服务推荐、远程控制与场景化联动。
4.2 自动驾驶云平台解决方案
自动驾驶云平台提供数据采集、标注、训练、仿真与评测的全链路服务。车辆上传的感知数据经脱敏后进入数据湖,借助自动化标注与分布式训练框架迭代模型,再通过仿真平台进行大规模场景测试,最终以OTA方式下发至车端,形成数据闭环。该方案有效缩短算法迭代周期,是智能联网汽车持续进化的基础设施。
4.3 智慧交通协同应用
面向城市与高速场景,车联网可支撑一系列协同应用:交叉路口碰撞预警、盲区预警、紧急制动预警、协同自适应巡航(CACC)、编队行驶等。以编队行驶为例,通过V2V实时共享车速与位置信息,车辆可保持较小车间距,降低风阻与油耗,提升道路通行效率。
五、挑战与发展趋势
当前智能车载系统与车联网发展仍面临多重挑战:其一,车载算力与功耗、成本之间的平衡仍是工程难题;其二,V2X规模化部署依赖路侧基础设施投资与跨行业协同;其三,网络安全与数据合规要求日益严格,需构建覆盖全生命周期的安全体系;其四,跨平台、跨厂商的软硬件标准化尚待完善。
智能联网汽车将呈现以下趋势:中央集中式电子电气架构加速普及;车路云一体化从示范走向规模应用;人工智能大模型上车推动座舱与自动驾驶体验升级;安全内核与隐私计算技术深度融合;基于数字孪生的开发与验证体系成为主流。
##
智能车载系统与车联网解决方案是智能联网汽车技术体系的两大支柱。本文从车载系统架构、V2X通信、感知定位、决策控制、安全防护到典型解决方案进行了系统梳理。面向唯有持续突破计算平台、通信协议、融合感知与安全机制等关键技术,并推动跨产业协同与标准统一,方能实现智能联网汽车的安全、高效与规模化落地。